 人工精选
OpenCV实战之超广角拍照算法开发
解决什么问题:超广角畸变的工程化校正 超广角镜头在安防、车载、机器人视觉等场景里很常见,能拍到更大视野,但代价是画面边缘出现明显的桶形畸变,直线变弯,人脸靠边还会拉伸变形。这门课要解决的,就是把这种畸变画面还原成可用图像,走通从相机标定到去畸变算法的完整开发流程。它不是泛泛讲 OpenCV 的图像处
会员 · 按档位
游客按标价购买,不享受上表折扣。
支付成功后自动发放网盘链接,链接失效可找客服免费补
解决什么问题:超广角畸变的工程化校正
超广角镜头在安防、车载、机器人视觉等场景里很常见,能拍到更大视野,但代价是画面边缘出现明显的桶形畸变,直线变弯,人脸靠边还会拉伸变形。这门课要解决的,就是把这种畸变画面还原成可用图像,走通从相机标定到去畸变算法的完整开发流程。它不是泛泛讲 OpenCV 的图像处理函数,而是聚焦在广角成像这个具体场景,把相机参数怎么测、畸变怎么算、画面怎么裁剪和拼接讲透。对做视觉算法、嵌入式图像处理、或者想往自动驾驶感知方向转的人来说,这种把底层原理和工程代码连起来的内容,比单纯刷几道编程题更接近真实工作里要面对的问题。
适合什么基础,建议先看哪几块
这门课不面向零基础。你需要懂 Python 基本语法,能看懂函数调用和参数传递;最好用过 NumPy 做数组操作,知道图像在代码里就是矩阵。如果对 OpenCV 有初步了解,比如读过图像、做过简单滤波,学起来会更顺。完全没接触过线性代数或相机模型的人,可能会在标定部分卡住。建议的观看顺序是:先看成像原理那节,理解针孔模型和畸变系数的物理含义;然后重点啃广角标定那三讲,这是整门课的硬核部分,标定参数准不准直接决定后面去畸变的效果;最后再进算法开发那节,看怎么把标定结果用进实际代码里。环境搭建那讲可以边看边跟着配,别跳过,因为版本和依赖不对,后面跑代码会反复报错。
学完能独立做什么,资料怎么配合练习
学完之后,你应该能独立完成一套超广角拍照校正流程:拿一块广角摄像头或一组畸变图,自己拍标定板提取角点,算出内参和畸变系数,然后写代码把畸变图转成正常视角的图,并处理边缘黑角和画面裁剪的问题。资料包里有示例代码和素材,正确的用法是:每看完一讲,先别急着跑现成代码,自己按理解写一遍,跑不通再对照资料查漏。标定那几讲尤其要动手,自己拿棋盘格图多试几次,观察角点提取失败的情况,想想为什么。算法开发那节,建议准备几张自己手机广角模式拍的照片当输入,用课程里算出的参数去畸变,对比效果。这样练下来,你掌握的不只是一个 OpenCV 函数调用,而是一套能迁移到其他相机项目的标定与校正方法,面试时也讲得出原理和踩过的坑。
课程目录
课程目录7 集
- 1 第一讲——课程内容介绍 (06:13).mp4
- 2 第二讲——开发环境搭建 (18:09).mp4
- 3 第三讲——相机成像原理 (16:30).mp4
- 4 第四讲——广角相机标定(上) (11:44).mp4
- 5 第四讲——广角相机标定(中) (13:38).mp4
- 6 第四讲——广角相机标定(下) (17:19).mp4
- 7 第五讲——广角拍照算法开发 (24:54).mp4
同类课程
和你正在看的这门一个方向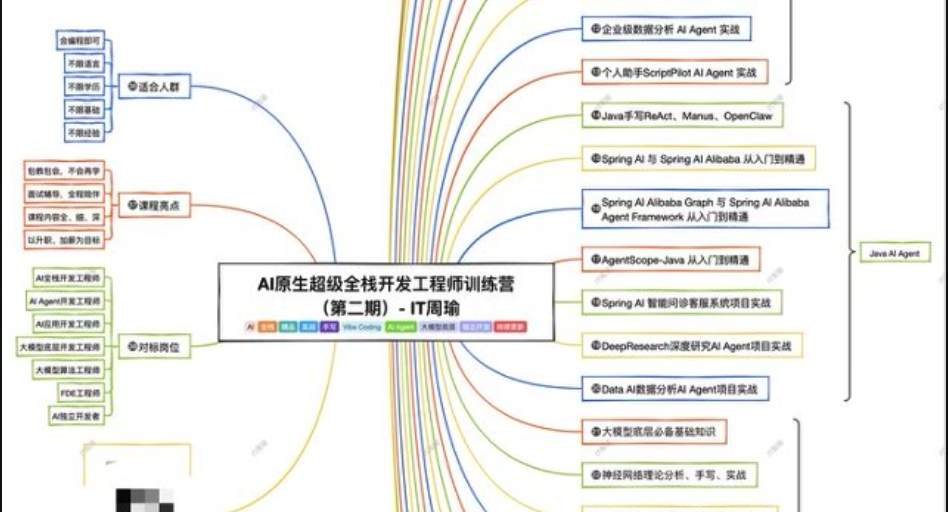 AI 查看详情
IT周瑜-AI原生超级全栈开发工程师训练营【第二期】
永久有效 · 网盘发货
 AI
慕课网 - AI Agent全栈开发工程师(完整版)
永久有效 · 网盘发货
 AI
咕泡第五期-AI大模型零基础到商业实战全栈课
永久有效 · 网盘发货
 AI 查看详情
黑马26年最新 ai V7.5 线上全套
永久有效 · 网盘发货
 AI
大漂亮《自媒体影响力变现集训营》
永久有效 · 网盘发货
 AI 查看详情
Hermes Agent从入门到AI数字员工实战|已完结
永久有效 · 网盘发货